English
 Español
 Português
 Русский
 Deutsch
 Francés
 العربية
 한국어
 Türk
 日本語

Capacidade do robô de selagem de IGU: prever a fila de cura
O espaço ao lado de um robô de selagem pode ficar cheio muito antes de o turno terminar. Continuam a chegar mais unidades, enquanto o vidro selado anteriormente ainda aguarda a sua próxima deslocação permitida. Trazer outro suporte resolve o problema imediato — até esse suporte ficar cheio também.
Isto pode acontecer mesmo quando o robô está a funcionar bem. A selagem tornou-se mais rápida, mas a área de retenção não ganhou qualquer espaço utilizável.
Ao planear um linha de produção de vidro isolante, inclua o vidro que permanecerá na fábrica após a selagem secundária. Para unidades fabricadas com selantes que exigem cura, esse stock pode ocupar uma parte substancial da área de trabalho. Enquanto um lote aguarda, o robô pode já estar a enviar o lote seguinte.
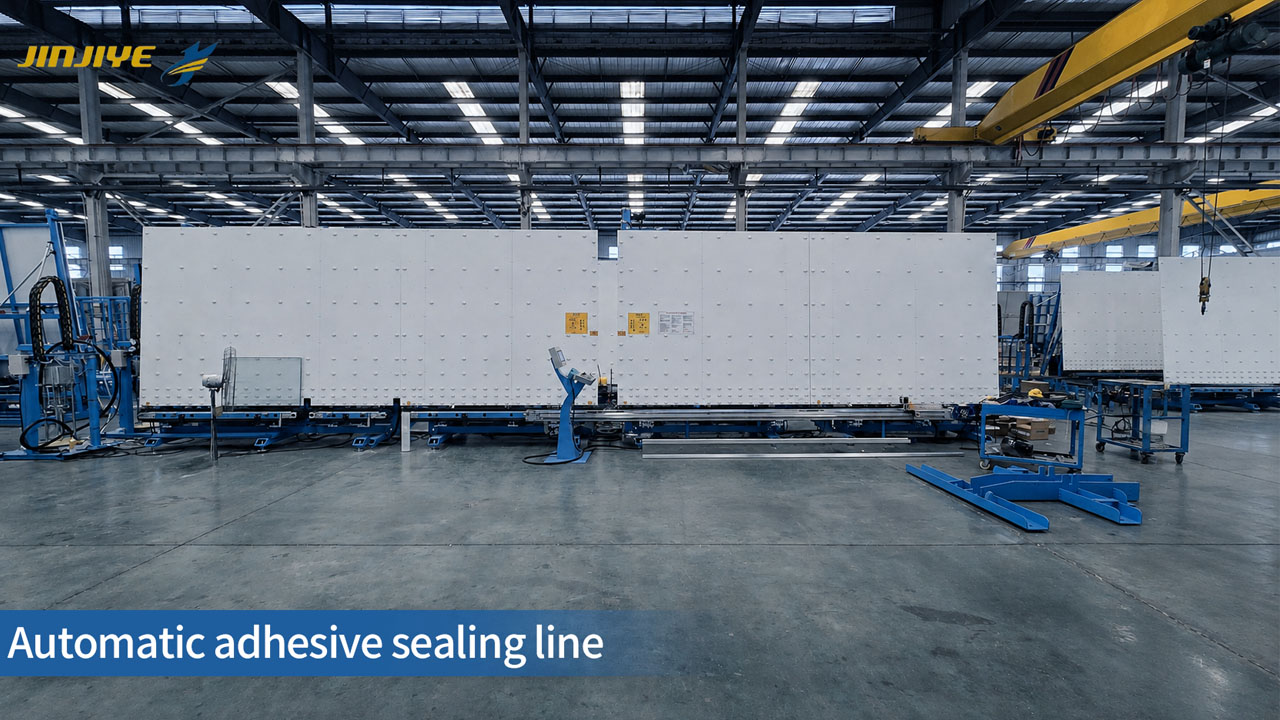
O primeiro movimento e a libertação final são decisões diferentes
Retirar uma unidade de vidro isolante (IGU) da máquina, movê-la novamente mais tarde e libertá-la para transporte são etapas de manuseamento distintas. Estar pronta para sair da linha de saída não significa necessariamente que uma IGU esteja pronta para embalagem ou entrega.
As instruções aplicáveis do selante e o seu procedimento de produção aprovado devem definir as condições para cada movimento. O tempo de espera tem de ser adequado ao selante, às superfícies coladas e às condições da área de cura. Não pode ser retirado da ficha técnica de outro produto. Mesmo quando o cordão parece seco, a junta pode ainda não ter a resistência necessária para o movimento seguinte.
A disposição do suporte e do rack faz parte dessa discussão. Um rack utilizado para este período de espera tem de suportar a unidade sem depender do selante fresco para suportar uma carga não aprovada. Os seus materiais de contacto também têm de ser adequados ao selante. Essas posições permanecem ocupadas até que o movimento seguinte seja permitido.
Acordar os requisitos de manuseamento e armazenamento com os especialistas de materiais e de processos e, em seguida, utilizá-los para determinar como a estação de selagem será esvaziada.
Contar as chegadas antes de contar as estantes
Começar com um período em que o robô está a produzir e a área de armazenamento não está a libertar qualquer vidro.
Eis um exemplo hipotético. A seladora envia 20 unidades por hora. Durante as duas horas seguintes, nenhuma das posições ocupadas pode ser esvaziada. Por conseguinte, outras 40 unidades de vidro isolante duplo precisam de um local para onde ir. Se 20 unidades já estivessem à espera no início, a área terá de acomodar 60 até ao final desse período.
As duas horas são simplesmente a janela de observação neste exemplo. Não é um tempo de cura ou de libertação recomendado.
Agora, confrontar as encomendas reais com essa contagem. Se o lote seguinte for de vidro triplo de grandes dimensões, a sua espessura e peso podem esgotar mais cedo a capacidade disponível das estantes. Trabalhar a partir das dimensões e dos pesos constantes da lista de trabalhos, deixando o espaçamento exigido pela disposição aprovada de suporte e armazenamento.
Conte as posições que podem efetivamente aceitar o trabalho que chega. Uma estante noutro local do edifício pode já estar atribuída a outra encomenda. Uma estante parcialmente ocupada pode ter capacidade insuficiente para a próxima unidade grande. O seu espaço não utilizado não fica automaticamente disponível para o selador.
O mesmo se aplica às libertações. Uma entrada marcada como “pronta” no registo de produção não libertou uma posição enquanto a unidade não tiver sido removida através do processo de manuseamento permitido. Se a recolha ocorrer apenas em horários definidos, a área de espera tem de acomodar o vidro até lá.
Alguns instantâneos ao longo de um turno normal são úteis: stock inicial, novas unidades recebidas, unidades removidas e o espaço ainda disponível. Inclua a sobreposição movimentada entre encomendas. Uma área que parece ampla logo pela manhã pode estar cheia muito antes de o último lote ser selado
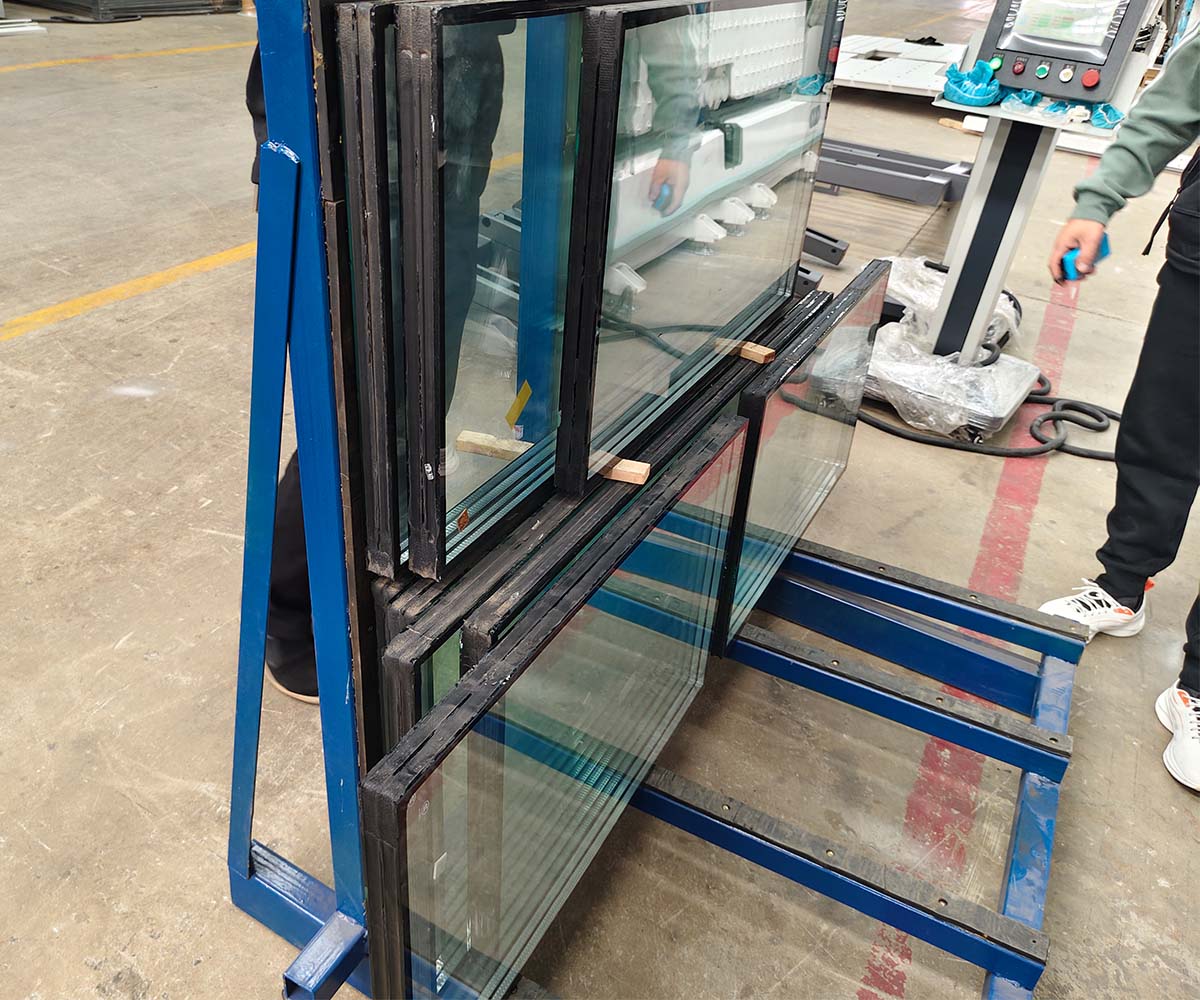
Coloque a área de espera no mesmo desenho que o robô
Desenhe o movimento de descarga no Layout da linha de produção da IGU: o percurso desde a saída até uma posição de espera, depois a rota para um rack cheio sair e um vazio chegar. Mantenha espaço de trabalho suficiente para essa troca. O espaço de que o operador necessita para a descarga não pode também ser contabilizado como outro local de armazenamento.
Um rack estacionado num corredor pode possibilitar a descarga imediata, criando ao mesmo tempo outro movimento mais tarde. Esse manuseamento adicional exige pessoas e tempo. Se a mesma pessoa também recolhe vidro de outra estação de trabalho, a sua disponibilidade afeta a fiabilidade com que a saída de selagem pode ser desimpedida.
Vale a pena separar isto na discussão de compra. O robô, o equipamento de descarga, os racks e qualquer sistema de armazenamento podem vir de fornecedores diferentes ou enquadrar-se em partes diferentes do projeto. Identifique quem fornece cada parte e quem verifica que a disposição da transferência é adequada às unidades que estão a ser produzidas.
Uma demonstração curta com estantes vazias pode mostrar a transferência. Não reproduzirá um turno em que o vidro de ontem ainda ocupa parte da área de espera. Reveja também essa situação no layout e no plano de produção.
Ao comparar os valores de produção do robô, utilize um ritmo de produção que o resto da fábrica consiga acompanhar. Capacidade adicional de selagem exige capacidade correspondente de descarga e de espera, caso contrário o robô passará parte do seu tempo disponível à espera de um local para colocar o vidro.
Para uma proposta da JINJIYE, envie os tamanhos e quantidades de um dia representativo, o peso unitário máximo, a área de estantes disponível e os requisitos estabelecidos de movimentação e libertação. Inclua o vidro que resta do turno anterior. Isso dá à discussão um stock inicial realista em vez de um pavimento vazio.